esiBlog
Servoantrieb: Präzise Bewegung für moderne Maschinen
Was ist ein Servoantrieb?
In modernen Produktions- und Sondermaschinen müssen Bewegungen schnell, präzise und zuverlässig ablaufen. Achsen beschleunigen, positionieren, synchronisieren und bremsen – oft in kurzen Zyklen und bei wechselnden Belastungen.
Genau hier kommen Servoantriebe ins Spiel. Sie verbinden einen präzisen Servomotor mit einem elektronischen Servoregler und einer Rückführung. Dadurch kann der Antrieb seine Bewegung kontinuierlich überwachen und auf Abweichungen reagieren.
Bei esitron-electronic gehen wir noch einen Schritt weiter: Mit den esiMot Kompaktantrieben sind Servomotor und Servo Controller direkt in einer kompakten Einheit integriert. Die Intelligenz sitzt damit dort, wo die Bewegung entsteht – direkt am Motor.
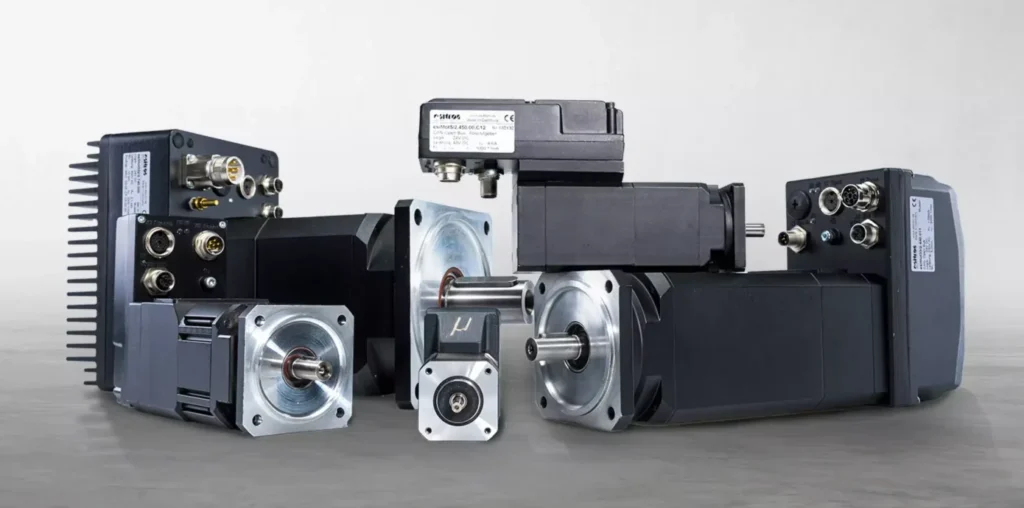
Ein klassischer Servoantrieb besteht im Wesentlichen aus drei Komponenten:
- Servomotor: ein dynamischer, meist bürstenloser Permanentmagnet-Synchronmotor
- Servoregler: die elektronische Einheit zur Ansteuerung und Regelung des Motors
- Rückführung: beispielsweise über Encoder oder Resolver zur Erfassung von Position und Drehzahl
Diese Komponenten arbeiten als geschlossener Regelkreis (Closed Loop) zusammen.
Der Servoregler erhält einen Sollwert, beispielsweise für Position, Drehzahl oder Drehmoment. Gleichzeitig liefert die Rückführung kontinuierlich Informationen über den tatsächlichen Zustand des Motors. Aus dem Vergleich von Soll- und Istwert erkennt der Regler Abweichungen und korrigiert die Motorbewegung entsprechend.
Das Ergebnis: hohe Dynamik, präzise Positionierung und reproduzierbare Bewegungsabläufe.
Was bedeutet Closed Loop?
Vereinfacht lässt sich der Zusammenhang so darstellen:
Regelabweichung = Sollwert – Istwert
Der Servoregler versucht, diese Regelabweichung möglichst schnell und präzise auszugleichen.
Das ist ein entscheidender Unterschied zu einfachen ungeregelten Antrieben. Der Servoantrieb „weiß“ nicht nur, was der Motor tun soll – er erfasst auch, was der Motor tatsächlich macht.
Moderne Regelverfahren ermöglichen dabei eine sehr schnelle Reaktion auf Laständerungen, Beschleunigungsvorgänge oder Positionsabweichungen.
Wie funktioniert ein Servoantrieb?
Der Ablauf lässt sich vereinfacht in drei Schritten beschreiben:
1. Die übergeordnete Steuerung gibt den Sollwert vor.
Eine SPS, ein Motion Controller oder eine andere Maschinensteuerung gibt beispielsweise Position, Geschwindigkeit oder Drehmoment vor.
2. Der Servoregler vergleicht Soll- und Istwert.
Das Rückführungssystem liefert die aktuellen Werte des Motors. Der Regler erkennt, ob die tatsächliche Bewegung vom vorgegebenen Wert abweicht.
3. Der Servoregler korrigiert die Motorbewegung.
Spannung und Strom werden entsprechend angepasst. Der Motor folgt dem vorgegebenen Bewegungsprofil möglichst exakt.
Dieser Vorgang wiederholt sich kontinuierlich. Dadurch kann der Servoantrieb auch bei dynamischen Bewegungen und wechselnden Lasten präzise arbeiten.
Servoantrieb oder Standardantrieb?
Nicht jede Achse benötigt einen Servoantrieb. Entscheidend ist die jeweilige Anwendung.
Ein einfacher Standardantrieb kann beispielsweise für eine konstante Förderbewegung vollkommen ausreichend sein. Sobald jedoch schnelle Bewegungen, exakte Positionierung, Synchronisation oder hohe Wiederholgenauigkeit gefragt sind, bietet ein Servoantrieb deutliche Vorteile.
| Standardantrieb | Servoantrieb | |
|---|---|---|
| Regelung | je nach Ausführung offen bzw. einfacher geregelt | geschlossener Regelkreis |
| Rückführung | häufig nicht erforderlich | Encoder/Resolver |
| Dynamik | für einfache Bewegungen geeignet | sehr hoch |
| Positionierung | begrenzt bzw. zusätzliche Komponenten erforderlich | präzise und wiederholbar |
| Reaktion auf Laständerungen | begrenzt | schnelle Nachregelung |
| Typische Anwendung | einfache Förder- und Drehbewegungen | dynamische Achsen und Positionieraufgaben |
Die richtige Antriebstechnik hängt dabei immer von der konkreten Maschinenaufgabe ab. Ein leistungsfähiger Servoantrieb ist nicht automatisch die beste Lösung für jede Achse.
Welche Vorteile bietet ein Servoantrieb?
Servoantriebe werden vor allem dann eingesetzt, wenn eine Maschine Bewegungen dynamisch, präzise und wiederholbar ausführen muss.
Hohe Dynamik
Servomotoren können schnell beschleunigen und abbremsen. Das ermöglicht kurze Taktzeiten und dynamische Bewegungsprofile.
Präzise Positionierung
Durch die Rückführung kann der Antrieb seine aktuelle Position erfassen und Abweichungen korrigieren. Das ist beispielsweise bei Zuführ-, Positionier- oder Pick-and-Place-Anwendungen entscheidend.
Hohe Wiederholgenauigkeit
Bewegungsabläufe lassen sich reproduzierbar ausführen – auch bei häufigen Lastwechseln und wechselnden Betriebszuständen.
Überwachung des Antriebs
Moderne Servoantriebe erfassen Betriebszustände und können beispielsweise Informationen zu Position, Drehzahl, Last oder Fehlerzuständen bereitstellen. Das erleichtert Diagnose und Inbetriebnahme.
Kommunikation mit der Maschinensteuerung
Je nach Ausführung lassen sich Servoantriebe über unterschiedliche Schnittstellen in Automatisierungssysteme integrieren – beispielsweise PROFINET, EtherCAT, CANopen oder Modbus.
Integrierter Servoantrieb: Servomotor und Regler in einer Einheit
Bei klassischen Servoantrieben befinden sich Motor und Servoregler häufig räumlich getrennt. Der Regler sitzt im Schaltschrank, während der Motor an der jeweiligen Maschinenachse montiert ist.
Für viele Maschinenkonzepte bietet sich jedoch eine dezentrale Lösung an.
Bei einem integrierten Servoantrieb sind Servomotor und Servo Controller zu einer kompakten Einheit zusammengeführt.
Genau dieses Prinzip verfolgt esitron mit den esiMot Kompaktantrieben.
esiMot: Intelligenz direkt am Motor
Der esiMot verbindet Servomotor und integrierten Servo Controller in einem kompakten Antrieb.
Damit wird die Antriebstechnik dezentral in der Maschine verteilt: Der Antrieb sitzt dort, wo die Bewegung benötigt wird – die Reglerkomponente ist nicht zwangsläufig im Schaltschrank untergebracht.
Das kann insbesondere bei Maschinen mit vielen Achsen Vorteile bringen.
Weniger zentrale Komponenten. Weniger Verdrahtungsaufwand. Mehr Intelligenz direkt an der Achse.
Durch die dezentrale Architektur können lange Motorleitungen und aufwendige Schaltschrankverdrahtung reduziert werden. Je nach Maschinenkonzept lässt sich dadurch außerdem wertvoller Bauraum im Schaltschrank einsparen.
Das macht integrierte Servoantriebe interessant für beispielsweise:
- Verpackungsmaschinen
- Produktions- und Sondermaschinen
- Förder- und Intralogistikanlagen
- Zuführsysteme
- Montageanlagen
- Automatisierungslösungen mit vielen dezentralen Achsen
Warum dezentrale Servoantriebe bzw. Kompaktantriebe?
Bei einer klassischen zentralen Architektur laufen viele Verbindungen zwischen Schaltschrank und Motor zusammen. Mit zunehmender Anzahl an Achsen steigt damit auch der Aufwand für Verkabelung, Installation und Inbetriebnahme.
Eine dezentrale Antriebsarchitektur verlagert einen Teil der Antriebstechnik direkt in die Maschine.
Beim esiMot sitzen Motor und Servo Controller bereits in einer Einheit. Das schafft neue Möglichkeiten für das Maschinenlayout:
Der Schaltschrank muss nicht mehr zwangsläufig der zentrale Ort für jede Antriebsfunktion sein.
Das kann bedeuten:
- weniger Verdrahtung
- kürzere Leitungswege
- weniger Platzbedarf im Schaltschrank
- vereinfachte Installation
- modulare Maschinenkonzepte
- dezentrale Anordnung der Achsen
- gute Skalierbarkeit bei Maschinen mit mehreren Antrieben
Gerade bei modular aufgebauten Maschinen oder langen Anlagen kann eine dezentrale Lösung ihre Vorteile ausspielen.
Wo werden Servoantriebe eingesetzt?
Servoantriebe kommen überall dort zum Einsatz, wo Bewegungen schnell, präzise und reproduzierbar ausgeführt werden müssen.
Verpackungstechnik
In Verpackungsmaschinen müssen verschiedene Bewegungen exakt aufeinander abgestimmt werden. Dazu gehören beispielsweise Zuführen, Positionieren, Schneiden, Formen oder Verschließen.
Fördertechnik und Intralogistik
Servoantriebe ermöglichen präzise Bewegungen und dynamische Abläufe bei Zuführungen, Transfers und Positionieraufgaben.
Produktions- und Sondermaschinen
Bei individuellen Maschinenkonzepten müssen häufig mehrere Achsen aufeinander abgestimmt werden. Servoantriebe bieten dafür die erforderliche Dynamik und Regelgenauigkeit.
Montageautomation
Bei Montageprozessen kommt es häufig auf reproduzierbare Positionen und definierte Bewegungsabläufe an.
Druck- und Convertingtechnik
Synchronisierte Bewegungen und präzise Geschwindigkeiten sind hier entscheidend für einen stabilen Produktionsprozess.
Lebensmittel- und Pharmatechnik
In hygienisch anspruchsvollen Bereichen müssen Antriebslösungen zusätzlich zu den technischen Anforderungen auch Anforderungen an Reinigung, Material und Schutzart erfüllen. Dafür sind speziell ausgelegte dezentrale Antriebslösungen interessant.
Wann ist ein integrierter Servoantrieb die richtige Lösung?
Die Frage ist nicht allein, wie leistungsfähig ein Antrieb ist, sondern wie er am sinnvollsten in die Maschine integriert wird.
Ein integrierter Servoantrieb kann besonders interessant sein, wenn:
- mehrere dezentrale Achsen eingesetzt werden,
- der Schaltschrank kompakt bleiben soll,
- der Verdrahtungsaufwand reduziert werden soll,
- kurze Leitungswege gewünscht sind,
- modulare Maschinenkonzepte umgesetzt werden,
- dynamische und präzise Bewegungen erforderlich sind,
- Antriebsfunktionen direkt an der Maschine benötigt werden.
Dabei sollte die Antriebslösung immer zur Anwendung passen. Entscheidend sind unter anderem erforderliches Drehmoment, Drehzahl, Dynamik, Positioniergenauigkeit, Umgebungsbedingungen, Kommunikationsschnittstellen und Sicherheitsanforderungen.
Servoantrieb und integrierter Servoantrieb: Wo liegt der Unterschied?
Der grundlegende Unterschied liegt weniger in der eigentlichen Regelaufgabe als in der Architektur des Antriebs.
Ein klassischer Servoantrieb besteht aus einem separaten Servomotor und einem räumlich getrennten Servoregler.
Beim integrierten Servoantrieb werden beide Funktionen in einer Einheit kombiniert.
Klassisch:
Servomotor → Motorleitung → Servoregler im Schaltschrank
Dezentral mit esiMot:
Servomotor + Servo Controller → direkt an der Maschinenachse
Damit wird aus einem einzelnen Motor eine intelligente, dezentrale Antriebseinheit.
Fazit: Servotechnik für präzise und dynamische Maschinen
Servoantriebe sind immer dann gefragt, wenn Maschinenbewegungen präzise, schnell und reproduzierbar ablaufen müssen. Die Kombination aus Servomotor, Regelung und Rückführung ermöglicht eine kontinuierliche Überwachung und Korrektur der Bewegung.
Mit integrierten Servoantrieben wie dem esiMot kommt ein weiterer Aspekt hinzu: Die Intelligenz der Antriebstechnik wird direkt an die Achse gebracht.
Das eröffnet Maschinenbauern zusätzliche Möglichkeiten bei Schaltschrank, Verdrahtung, Maschinenlayout und modularen Automatisierungskonzepten.
Für esitron bedeutet dezentrale Antriebstechnik deshalb mehr als nur einen Motor mit integriertem Regler:
Mehr Intelligenz am Motor. Weniger Aufwand im Schaltschrank. Mehr Möglichkeiten für die Maschine.
Sie planen eine neue Maschine oder möchten eine bestehende Antriebslösung dezentralisieren?
Dann lohnt sich der Blick auf die konkrete Anwendung. Denn welcher Servoantrieb technisch und wirtschaftlich sinnvoll ist, hängt immer von den Anforderungen der jeweiligen Achse ab.
esitron unterstützt Maschinenbauer bei der Auswahl und Auslegung passender Antriebslösungen – vom einzelnen Servo Controller bis zum integrierten esiMot Kompaktantrieb.