esiBlog
Servomoteur : un mouvement précis pour les machines modernes
WQu’est-ce qu’un servo-entraînement ?
Dans les machines de production et les machines spéciales modernes, les mouvements doivent être rapides, précis et fiables. Les axes accélèrent, se positionnent, se synchronisent et freinent – souvent en cycles courts et sous des charges variables.
C’est précisément là qu’interviennent les servo-entraînements. Ils associent un servomoteur précis à un servo-variateur électronique et à un système de retour d’information. L’entraînement peut ainsi surveiller son mouvement en continu et réagir aux écarts.
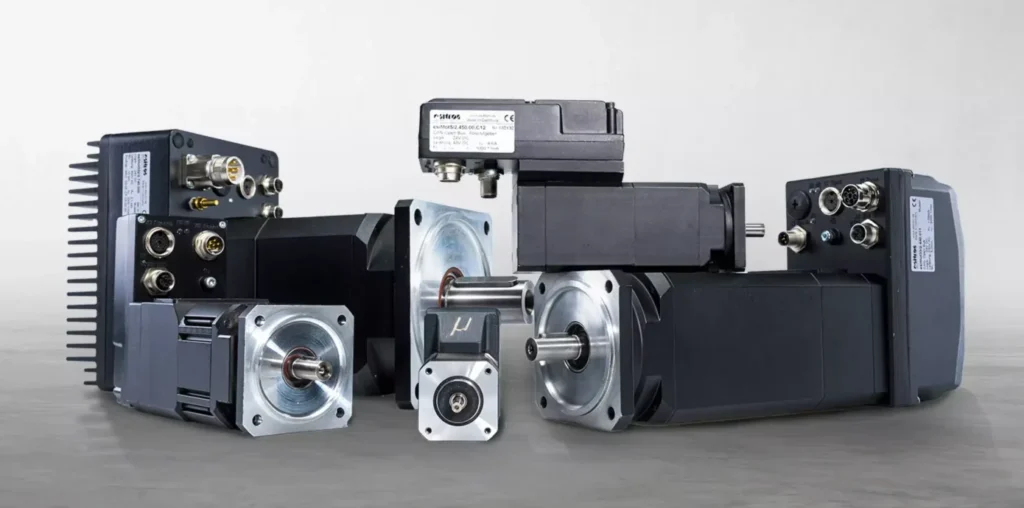
Chez esitron-electronic, nous allons encore un peu plus loin : avec les entraînements compacts esiMot, le servomoteur et le servo-contrôleur sont directement intégrés dans une unité compacte. L’intelligence se trouve ainsi là où le mouvement est généré – directement au niveau du moteur.
Un servo-entraînement classique se compose pour l’essentiel de trois éléments :
Servomoteur : un moteur synchrone à aimants permanents dynamique, généralement sans balais
Servo-variateur : l’unité électronique de commande et de régulation du moteur
Retour d’information : par exemple par codeur ou résolveur, pour la détection de la position et de la vitesse
Ces composants fonctionnent ensemble en boucle de régulation fermée (closed loop).
Le servo-variateur reçoit une consigne, par exemple de position, de vitesse ou de couple. Parallèlement, le système de retour d’information fournit en permanence des informations sur l’état réel du moteur. En comparant la consigne et la valeur réelle, le variateur détecte les écarts et corrige le mouvement du moteur en conséquence.
Le résultat : une dynamique élevée, un positionnement précis et des séquences de mouvement reproductibles.
Que signifie « closed loop » ?
De manière simplifiée, la relation peut être représentée ainsi :
Écart de régulation = consigne – valeur réelle
Le servo-variateur cherche à compenser cet écart de régulation le plus rapidement et le plus précisément possible.
C’est là une différence essentielle par rapport aux entraînements simples sans régulation. Le servo-entraînement « sait » non seulement ce que le moteur doit faire – il détecte aussi ce que le moteur fait réellement.
Les méthodes de régulation modernes permettent une réaction très rapide aux variations de charge, aux phases d’accélération ou aux écarts de position.
Comment fonctionne un servo-entraînement ?
Le déroulement peut être décrit simplement en trois étapes :
1. La commande de niveau supérieur définit la consigne.
Un automate programmable (API), un contrôleur de mouvement ou une autre commande de machine définit par exemple la position, la vitesse ou le couple.
2. Le servo-variateur compare la consigne et la valeur réelle.
Le système de retour d’information fournit les valeurs actuelles du moteur. Le variateur détecte si le mouvement réel s’écarte de la valeur prescrite.
3. Le servo-variateur corrige le mouvement du moteur.
La tension et le courant sont ajustés en conséquence. Le moteur suit le profil de mouvement prescrit avec la plus grande exactitude possible.
Ce processus se répète en continu. Le servo-entraînement peut ainsi travailler avec précision, même lors de mouvements dynamiques et sous des charges variables.
Servo-entraînement ou entraînement standard ?
Tous les axes n’ont pas besoin d’un servo-entraînement. Ce qui compte, c’est l’application concernée.
Un simple entraînement standard peut par exemple suffire amplement pour un mouvement de convoyage constant. En revanche, dès que des mouvements rapides, un positionnement exact, une synchronisation ou une grande répétabilité sont requis, un servo-entraînement offre des avantages nets.
| Entraînement standard | Servo-entraînement | |
|---|---|---|
| Régulation | en boucle ouverte ou régulation plus simple, selon la version | boucle de régulation fermée |
| Retour d’information | souvent non nécessaire | codeur/résolveur |
| Dynamique | adapté aux mouvements simples | très élevée |
| Positionnement | limité, ou composants supplémentaires nécessaires | précis et reproductible |
| Réaction aux variations de charge | limitée | réajustement rapide |
| Application typique | mouvements simples de convoyage et de rotation | axes dynamiques et tâches de positionnement |
La technologie d’entraînement adaptée dépend toujours de la tâche concrète de la machine. Un servo-entraînement performant n’est pas automatiquement la meilleure solution pour chaque axe.
Quels sont les avantages d’un servo-entraînement ?
Les servo-entraînements sont utilisés avant tout lorsqu’une machine doit exécuter des mouvements de manière dynamique, précise et répétable.
Dynamique élevée
Les servomoteurs peuvent accélérer et décélérer rapidement. Cela permet des temps de cycle courts et des profils de mouvement dynamiques.
Positionnement précis
Grâce au système de retour d’information, l’entraînement peut détecter sa position actuelle et corriger les écarts. C’est déterminant, par exemple, pour les applications d’alimentation, de positionnement ou de prise et dépose (pick-and-place).
Répétabilité élevée
Les séquences de mouvement peuvent être exécutées de façon reproductible – même en cas de changements de charge fréquents et d’états de fonctionnement variables.
Surveillance de l’entraînement
Les servo-entraînements modernes saisissent les états de fonctionnement et peuvent, par exemple, fournir des informations sur la position, la vitesse, la charge ou les états de défaut. Cela facilite le diagnostic et la mise en service.
Communication avec la commande de la machine
Selon la version, les servo-entraînements peuvent être intégrés dans les systèmes d’automatisation via différentes interfaces – par exemple PROFINET, EtherCAT, CANopen ou Modbus.
Servo-entraînement intégré : servomoteur et variateur dans une seule unité
Avec les servo-entraînements classiques, le moteur et le servo-variateur sont souvent physiquement séparés. Le variateur se trouve dans l’armoire électrique, tandis que le moteur est monté sur l’axe de machine concerné.
Pour de nombreux concepts de machines, une solution décentralisée est cependant plus adaptée.
Dans un servo-entraînement intégré, le servomoteur et le servo-contrôleur sont réunis en une unité compacte.
C’est précisément le principe que suit esitron avec les entraînements compacts esiMot.
esiMot : l’intelligence directement au niveau du moteur
L’esiMot associe un servomoteur et un servo-contrôleur intégré dans un entraînement compact.
La technique d’entraînement est ainsi répartie dans la machine : l’entraînement se trouve là où le mouvement est nécessaire – le composant de régulation n’est pas obligatoirement logé dans l’armoire électrique.
Cela peut présenter des avantages, en particulier pour les machines comportant de nombreux axes.
Moins de composants centraux. Moins de câblage. Plus d’intelligence directement sur l’axe.
Grâce à l’architecture décentralisée, il est possible de réduire les longs câbles moteur et le câblage complexe de l’armoire électrique. Selon le concept de machine, cela permet en outre de gagner un espace précieux dans l’armoire.
Les servo-entraînements intégrés sont ainsi intéressants, par exemple, pour :
- les machines d’emballage
- les machines de production et les machines spéciales
- les installations de convoyage et d’intralogistique
- les systèmes d’alimentation
- les lignes d’assemblage
- les solutions d’automatisation comportant de nombreux axes décentralisés
Pourquoi des servo-entraînements décentralisés et des entraînements compacts ?
Dans une architecture centralisée classique, de nombreuses liaisons convergent entre l’armoire électrique et les moteurs. Plus le nombre d’axes augmente, plus les efforts de câblage, d’installation et de mise en service augmentent également.
Une architecture d’entraînement décentralisée déplace une partie de la technique d’entraînement directement dans la machine.
Avec l’esiMot, le moteur et le servo-contrôleur sont déjà réunis dans une seule unité. Cela ouvre de nouvelles possibilités pour l’implantation de la machine :
L’armoire électrique n’a plus nécessairement à être le lieu central de chaque fonction d’entraînement.
Cela peut signifier :
- moins de câblage
- des cheminements de câbles plus courts
- moins d’encombrement dans l’armoire électrique
- une installation simplifiée
- des concepts de machines modulaires
- une disposition décentralisée des axes
- une bonne évolutivité pour les machines à plusieurs entraînements
Pour les machines de conception modulaire ou les installations de grande longueur en particulier, une solution décentralisée peut faire valoir tous ses avantages.
Où les servo-entraînements sont-ils utilisés ?
Les servo-entraînements sont utilisés partout où les mouvements doivent être exécutés rapidement, précisément et de façon reproductible.
Technique d’emballage
Dans les machines d’emballage, différents mouvements doivent être parfaitement coordonnés. Il s’agit par exemple de l’alimentation, du positionnement, de la découpe, du formage ou de la fermeture.
Technique de convoyage et intralogistique
Les servo-entraînements permettent des mouvements précis et des séquences dynamiques pour les alimentations, les transferts et les tâches de positionnement.
Machines de production et machines spéciales
Dans les concepts de machines sur mesure, il faut souvent coordonner plusieurs axes entre eux. Les servo-entraînements offrent pour cela la dynamique et la précision de régulation requises.
Automatisation de l’assemblage
Dans les processus d’assemblage, des positions reproductibles et des séquences de mouvement définies sont souvent essentielles.
Technique d’impression et de transformation (converting)
Des mouvements synchronisés et des vitesses précises sont ici déterminants pour un processus de production stable.
Technique agroalimentaire et pharmaceutique
Dans les domaines soumis à des exigences d’hygiène élevées, les solutions d’entraînement doivent satisfaire, en plus des exigences techniques, à des exigences de nettoyage, de matériaux et d’indice de protection. Des solutions d’entraînement décentralisées spécialement conçues sont ici intéressantes.
Quand un servo-entraînement intégré est-il la bonne solution ?
La question n’est pas seulement de savoir quelle est la puissance d’un entraînement, mais comment il peut être intégré de la manière la plus judicieuse dans la machine.
Un servo-entraînement intégré peut être particulièrement intéressant lorsque :
- plusieurs axes décentralisés sont utilisés,
- l’armoire électrique doit rester compacte,
- l’effort de câblage doit être réduit,
- des cheminements de câbles courts sont souhaités,
- des concepts de machines modulaires sont mis en œuvre,
- des mouvements dynamiques et précis sont requis,
- des fonctions d’entraînement sont nécessaires directement sur la machine.
La solution d’entraînement doit toujours être adaptée à l’application. Les critères déterminants sont notamment le couple requis, la vitesse de rotation, la dynamique, la précision de positionnement, les conditions ambiantes, les interfaces de communication et les exigences de sécurité.
Servo-entraînement et servo-entraînement intégré : quelle différence ?
La différence fondamentale tient moins à la tâche de régulation proprement dite qu’à l’architecture de l’entraînement.
Un servo-entraînement classique se compose d’un servomoteur distinct et d’un servo-variateur physiquement séparé.
Dans le servo-entraînement intégré, les deux fonctions sont combinées dans une seule unité.
Classique :
Servomoteur → câble moteur → servo-variateur dans l’armoire électrique
Décentralisé avec l’esiMot :
Servomoteur + servo-contrôleur → directement sur l’axe de la machine
D’un simple moteur, on fait ainsi une unité d’entraînement intelligente et décentralisée.
Conclusion : la technique servo pour des machines précises et dynamiques
Les servo-entraînements sont recherchés dès lors que les mouvements de la machine doivent être précis, rapides et reproductibles. L’association du servomoteur, de la régulation et du retour d’information permet une surveillance et une correction continues du mouvement.
Avec les servo-entraînements intégrés tels que l’esiMot s’ajoute un autre aspect : l’intelligence de la technique d’entraînement est amenée directement sur l’axe.
Cela offre aux constructeurs de machines des possibilités supplémentaires en matière d’armoire électrique, de câblage, d’implantation de la machine et de concepts d’automatisation modulaires.
Pour esitron, la technique d’entraînement décentralisée représente donc bien plus qu’un simple moteur avec régulateur intégré :
Plus d’intelligence au niveau du moteur. Moins de contraintes dans l’armoire électrique. Plus de possibilités pour la machine.
Vous planifiez une nouvelle machine ou souhaitez décentraliser une solution d’entraînement existante ?
Il vaut alors la peine d’examiner l’application concrète. Car le choix du servo-entraînement pertinent sur les plans technique et économique dépend toujours des exigences de l’axe concerné.
esitron accompagne les constructeurs de machines dans le choix et le dimensionnement de solutions d’entraînement adaptées – du simple servo-contrôleur jusqu’à l’entraînement compact esiMot intégré.